


L-għażla ta 'sistema ta' mutur servo għal disinn ta 'magna tibda bil-fehim tal-komponenti li jiffurmaw is-sistema ta' servo motor jew servo drive. Is-sistemi servo huma sistemi ta 'ċirku magħluq użati biex jikkontrollaw ċerti movimenti mixtieqa. Dawn jinkludu apparat ta 'feedback li jipprovdi informazzjoni kostanti bejn il-mutur u s-sewwieq biex jikkontrolla b'mod preċiż il-pożizzjoni, il-veloċità u t-torque tal-mekkaniżmu li jkun qed jinstaq.
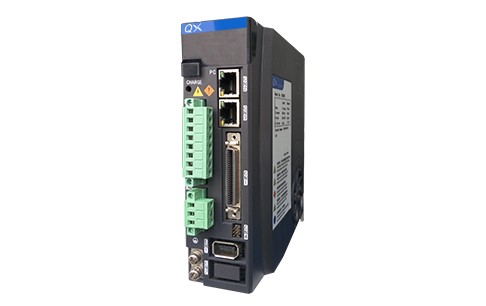
QXR prestazzjoni għolja DDR mutur servo sewwieq
Tipikament, id-disinji servo huma sistemi dinamiċi ħafna li jinvolvu s-sewqan ta 'tagħbija biex taċċellera u jonqos malajr. Huma joperaw f'erba 'kwadrant, li jfisser li jistgħu jikkontrollaw it-torque u l-veloċità, kemm pożittivi kif ukoll negattivi.
L-għażla mmexxija mis-servo teħtieġ soluzzjoni sistematika. Fi kliem ieħor, approċċ olistiku li jqis il-parametri ġenerali mekkaniċi, elettriċi u ta 'programmazzjoni. Is-sistema tinkludi d-determinazzjoni ta 'tagħbijiet mekkaniċi, kurvi ta' moviment (inklużi rekwiżiti ta 'pożizzjonament), karatteristiċi tal-mutur servo, u l-ambjent li fih jinsabu l-mutur u komponenti oħra; B'mod partikolari, meta l-mutur ikun qed jaħdem b'veloċità kważi kostanti, ikollu impatt fuq prodotti lesti, materjali u/jew il-proċess innifsu.
Tagħbija mekkanika u parametri tal-kurva tal-moviment
Ejja nibdew billi nifhmu xi jfissru r-rekwiżiti tat-tagħbija mekkanika u tal-moviment. Il-fiżika Newtonjana bażika tafferma li l-forza (jew it-torque fid-direzzjoni tar-rotazzjoni) hija proporzjonali għall-massa (inerzja rotazzjonali) darbiet l-aċċelerazzjoni, irrispettivament minn jekk l-aċċelerazzjoni hijiex pożittiva jew negattiva. Fil-kuntest tad-disinn tal-moviment, il-kostruzzjoni tal-magni għandha l-kwalità tagħha stess u l-kwalità tat-tagħbija li ġġorr.
Għalhekk, huwa importanti li tiddetermina l-partijiet mekkaniċi - speċjalment il-kwalità tal-moviment u l-kurva mixtieqa tal-moviment. Il-metodi għall-konverżjoni tal-moviment rotazzjonali f'moviment lineari jvarjaw ħafna u huma affettwati minn fatturi bħall-eżattezza, it-tagħbija, id-dinamika tal-moviment u l-ambjent.
Ladarba l-mekkaniżmu użat jinftiehem, il-fehim tad-dinamika tal-moviment huwa importanti biex tiddetermina l-aħjar soluzzjoni servomotor. Il-kurva tal-moviment tinkludi mhux biss il-moviment minn punt għal ieħor, iżda wkoll il-funzjonijiet li jistgħu jintużaw f'dik il-moviment, bħall-ispinta assoċjata mal-magni tal-partijiet. Aċċelerazzjoni, uniformi u deċelerazzjoni, kif ukoll ħinijiet ta 'residenza u pawsa, huma kollha inklużi fil-kurva tal-moviment ġenerali tas-sistema. Movimenti ta' indiċjar jistgħu jkunu moviment trijangolari sempliċi, trapezoid varjabbli jew 1/3-1/3-1/3 (l-aktar moviment effiċjenti assoċjat mat-torque RMS).
Għażla tas-sistema u għodda ta 'għażla servo
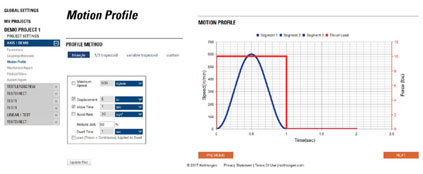
Ħafna bejjiegħa joffru għodda ta 'għażla u għażla biex jgħinu lill-utenti jibnu profili ta' moviment ibbażati fuq ir-rekwiżiti tal-moviment tal-applikazzjonijiet tagħhom. Il-biċċa l-kbira tal-għodod tas-softwer, bħall-pjattaforma Motioneering ta' Kollmorgen, jipprovdu varjetà ta' deskrizzjonijiet tal-moviment biex jgħinuk tikkalkula l-aċċelerazzjoni, il-ħin tal-moviment, id-distanza, il-veloċità u l-ħin tar-residenza. Il-Figura 1 turi l-kurva bażika 1/3-1/3-1/3, b'aċċelerazzjoni ta '50 fil-mija introdotta biex twitti l-aċċelerazzjoni. F'dan l-eżempju, għażilna li nimxu 8 pulzieri f'sekonda 1 u nużaw aċċelerazzjoni ta '50 fil-mija u ħin ta' residenza ta '2 sekondi. Is-sistema tikkalkula l-moviment f'termini ta 'ħin ta' aċċelerazzjoni 1/3, veloċità kostanti 1/3, u deċelerazzjoni 1/3. Il-veloċità massima kkalkulata mill-għodda hija 720in/min. Tista 'tara l-kontorn tal-kurva "S" (ibbażat fuq aċċelerazzjoni ta' 50 fil-mija). Barra minn hekk, għal dan il-moviment, wieħed jista 'jara li tagħbija ta' thrust (linja ħamra) hija applikata għall-parti trasversali tal-moviment -- din il-kurva tal-moviment probabbilment qed tiġi mmaxinjata. Il-ħin ta' waqfa jista' jitqies ukoll bħala 3 sekondi. Il-parti tad-dwell hija importanti għaliex il-parametri kollha assoċjati ma 'din il-kurva se jintużaw biex jiġi kkalkulat it-torque RMS, li se tkun metrika li nużaw biex nagħżlu l-mutur korrett. Minbarra l-kurvi tal-moviment, huwa importanti wkoll li wieħed jifhem ir-rekwiżiti attwali ta 'pożizzjonament tat-tagħbijiet f'termini ta' riżoluzzjoni, preċiżjoni u ripetibbiltà. Dan se jkun affettwat direttament mill-għażla ta 'apparati ta' feedback u (b'mod aktar sinifikanti) mill-momentum vojt ta 'fittings mekkaniċi fil-forma ta' tneħħija u flessibilità.
Sakemm id-disinn ma jistax juża soluzzjoni ta 'mutur tas-sewqan dirett, se jinkludi xi tip ta' trasmissjoni mekkanika. It-trażmissjoni tal-qawwa lineari li ddur (li tikkonverti l-output ta 'mutur li jdur f'ivvjaġġar tax-xaft) tista' titwettaq permezz ta 'drive tat-tarjola, jew b'mekkaniżmi bbażati fuq il-kamin, bħal viti tal-ballun. Is-sewqan li jdur jinkludi assemblaġġ tal-gearbox jew taċ-ċinturin sabiex it-taljoli ta 'daqsijiet varji jistgħu jintużaw bħala ritardaturi. F'xi applikazzjonijiet, il-partijiet li qed jiġu mċaqalqa jikkontribwixxu b'mod sinifikanti għall-massa totali tal-moviment. Każ speċjali huwa l-massa ta' xaft ta' magna li trid tiġi mċaqalqa biex tinbidel -- bħal fid-distribuzzjoni jew l-ipproċessar ta' sistema robotika. Il-varjazzjoni tat-tagħbija totali tista 'tkun fattur fl-aġġustament tas-servo drive.
Il-komponenti li jkunu qed jiċċaqilqu għandhom jammontaw għall-inerzja tagħhom u jirriflettuha lura fix-xaft tal-mutur. Minbarra l-inerzja, għandhom jitqiesu l-forzi esterni, il-frizzjoni u l-ineffiċjenza.
Konsiderazzjonijiet ambjentali fid-disinn tas-servo
Għadu mhux spiċċa. Meta jiġi ddeterminat id-disinn tas-servo, ċerti mekkaniżmi disponibbli biss jistgħu jipprovdu b'mod ekonomiku u effiċjenti l-moviment, il-kapaċità tal-ġarr u l-eżattezza meħtieġa. Konsiderazzjoni waħda li ħafna drabi tiġi injorata hija l-ambjent li fih topera s-sistema servo. Il-biċċa l-kbira tas-servomotors huma kklassifikati biex joperaw f'40C - ambjent sħun ħafna, iżda tipiku f'ħafna Settings tal-fabbrika u industrijali.
Ir-reżistenza tas-sħana tal-elettronika tas-sewqan mhix għolja ħafna, u peress li huma wkoll ikklassifikati f'40 grad C, il-ġestjoni tat-temperatura ambjentali fejn joperaw hija sfida. Normalment, tkessiħ sfurzat fil-kabinett tal-kontroll huwa meħtieġ biex jinżammu kundizzjonijiet ambjentali xierqa (temperatura u umdità). Għalhekk, il-post tal-mutur u s-sewwieq għandhom jiġu kkunsidrati. Naturalment, il-mutur jista 'jiġi installat jew integrat direttament fl-apparat biex isuq il-mekkaniżmu li jġorr it-tagħbija. B'kuntrast, id-drajv f'soluzzjoni ċentralizzata jinsab f'kabinett tal-kontroll -- normalment jeħtieġ li jitkessaħ.
Il-manifatturi jiddefinixxu l-prestazzjoni parzjali tal-mutur skont il-kundizzjonijiet ambjentali li taħthom jopera l-mutur. Kif innutat hawn fuq, ħafna disinjaturi jassumu li l-mutur huwa stmat għal temperatura ambjentali ta '40 grad C, iżda kultant tiġi pprovduta speċifikazzjoni tal-mutur ta' 25 grad C. Għalhekk, għandha tingħata attenzjoni lill-valuri ta' referenza ppubblikati meta jiġu riveduti l-ispeċifikazzjonijiet. Jekk it-temperatura ambjentali tal-magna taqbeż it-temperatura ambjentali ratata, il-mutur mhux se jilħaq il-qawwa nominali.
Kundizzjonijiet ambjentali oħra jistgħu jaffettwaw żebgħa tal-muturi u siġilli u subkomponenti mekkaniċi oħra. Trab, ħmieġ, umdità, tlaħliħ bl-isprej, rekwiżiti ta 'iġjene, ambjenti splussivi, ambjenti vakwu, u radjazzjoni kollha jeħtieġu servomotor speċjali b'karatteristiċi fiżiċi mfassla għall-ambjent ħarxa attwali.
Proċess tal-għażla
Fid-determinazzjoni tal-kompożizzjoni meħtieġa tas-sistema tal-mutur/drive, parti kbira mill-isforz tal-għażla bikrija hija mekkanika u ambjentali. Issa, meta l-utent jagħżel il-prodott finali, iridu jiġu kkunsidrati l-komponenti tas-sistema li jifdal li fiha s-sistema. Fatturi mekkaniċi u ambjentali se jkomplu jinfluwenzaw l-elementi ta 'feedback, il-wajers, u l-għażla aħħarija tal-arkitettura tal-kontroll.
Konsiderazzjonijiet ta 'feedback u karatteristiċi tal-mutur servo
B'definizzjoni, is-sistemi servo għandhom apparati ta 'feedback li jkejlu l-veloċità, il-pożizzjoni, u parametri oħra tas-sistema waqt it-tħaddim. Il-manifatturi jista 'jkollhom għażliet limitati, iżda huwa importanti li jikkunsidraw bir-reqqa parametri ta' applikazzjoni speċifiċi, inkluż it-tagħbija tal-impatt u l-eżattezza tal-pożizzjonament kif ukoll ir-ripetibbiltà. It-trasformaturi li jduru ħafna drabi jkollhom prestazzjoni eċċellenti f'ambjenti ħarxa, speċjalment għal tagħbijiet ta 'impatt ogħla. Transformer li jdur huwa transformer li jdur li jikkonsisti f'koljatura tal-istralċ b'partijiet tal-istator u tar-rotor madwar il-qalba. Din il-kostruzzjoni tippermetti tħaddim ta 'temperatura ogħla u tolleranza akbar għal tagħbijiet ta' impatt għoli minn encoders li jista 'jkun fihom elementi tad-disk tal-ħġieġ.
Encoders sinusojdali jistgħu jipprovdu riżoluzzjoni għolja, sa 24 bit u lil hinn, għall-aħjar preċiżjoni tal-pożizzjonament. Xi encoders ibridi jistgħu jipprovdu r-robustezza ta 'transformer li jdur b'riżoluzzjoni aħjar. Dawn l-encoders intelliġenti huma bbażati fuq transformers li jduru b'komponenti elettroniċi li jinterpretaw sinjali u cosine u jikkonvertuhom f'sinjal diġitali b'riżoluzzjoni għolja li se jiġi mgħoddi lil sewwieq servo għall-użu fil-feedback tal-veloċità u l-pożizzjoni.
Bħalissa, l-aħħar kodifikaturi joffru varjetà ta 'protokolli ta' komunikazzjoni (EnDAT, BiSS, u DSL) u jipprovdu kapaċitajiet ta 'riżoluzzjoni għolja u ħsejjes baxxi biex jgħinu biex jinkisbu sinjali ta' feedback ottimali lis-servo drivers u lill-kontrolluri.
Għażla oħra ta 'feedback li tiddependi fuq ir-rekwiżiti tal-applikazzjoni hija jekk tridx feedback assolut jew inkrementali. F'sistema li ddur, tista' tgħodd minn 0 ladarba tkun lestejt rotazzjoni ta' 360 grad billi tuża dawra waħda tat-tagħmir. L-encoder assolut multiturn iħalli s-sistema tkun taf il-pożizzjoni tagħha, mhux biss il-pożizzjoni tal-mutur f'rotazzjoni ta '360 grad, iżda wkoll in-numru ta' dawriet li tkun lestiet f'kull direzzjoni. Għalhekk jaf eżatt fejn jinsab. Huwa importanti li tkun taf dan u fejn jinsabu l-għodod u assi oħra. Encoders inkrementali sempliċi, min-naħa l-oħra, jistgħu jiddeterminaw il-pożizzjoni f'rotazzjoni waħda, iżda biss wara li jsibu żero fiċ-ċiklu tal-power-up. Bħala riżultat, l-utent mhux se jkun jaf kemm ċikli jkunu tlestew jew saħansitra l-pożizzjoni assoluta
f'rotazzjoni ta '360 grad meta mixgħula.
Minbarra s-servo motor u s-servo driver innifsu, il-konnessjoni attwali bejn it-tnejn hija importanti wkoll. Il-flessibbiltà tal-kejbil (definita mir-raġġ ta 'liwi permissibbli tagħha) hija konsiderazzjoni ewlenija, speċjalment meta l-kejbil ikun miexi max-xaft.
It-tul tal-kejbil jista 'jkun limitat mit-tip ta' encoder li qed jiġi kkunsidrat. Parametri tal-kejbil bħall-impedenza u l-waqgħa tal-vultaġġ, flimkien mas-saħħa tas-sinjal tal-encoder, huma l-fatturi ewlenin fil-konsiderazzjoni tat-tul. Uħud mill-apparati l-aktar ġodda offruti fis-suq jittrasmettu informazzjoni serjali lis-sewwieqa (bħal DSL, EnDat, u BiSS) b'rati ta 'trażmissjoni għoljin ħafna, li se jkunu affettwati mit-tul, speċjalment l-impedenza u l-proporzjon tas-sinjal għall-istorbju. Anke l-konnettur għandu rwol fil-linja ta '"feedback", peress li l-konnettur jeħtieġ li jipproċessa s-sinjali varji ġġenerati minn dawn l-apparati. Fattur ieħor tat-tul tal-kejbil relatat mal-qawwa tal-mutur huwa relatat mal-frekwenzi għoljin tal-iswiċċjar involuti fis-sewwieqa tal-PWM tal-lum. Hemm storbju fil-korda tal-qawwa tal-mutur. Meta l-kejbil isir itwal u joqrob nofs il-wavelength tal-frekwenza fuq il-kejbil, se tiġi ffurmata antenna. L-antenna se tibgħat jew tirċievi informazzjoni (f'dan il-każ tiġġenera storbju) li m'għandhiex tkun preżenti f'sistema ta 'prestazzjoni għolja.
L-aħħar parametru: kontroll tal-moviment u netwerk -- ċentralizzat versus deċentralizzat
Konsiderazzjoni finali li tista 'tikkawża duplikazzjoni tal-proċess tad-disinn ġenerali (u tbiddel komponenti speċifikati oħra tad-disinn) hija l-arkitettura tas-sistema. L-inġinier irid jistaqsi: Għandi niffoka fuq sistema ta 'kontroll ċentralizzata b'sewwieqa, kontrolluri, u elettronika ta' appoġġ ippakkjata f'kabinett ċentralizzat, jew huwa aktar profittabbli u kost-effettiv li tqassam is-sewwieqa madwar il-magna (approċċ ta 'sistemi distribwiti)? Magna b'assi multipli, li jistgħu jkunu mferrxa madwar il-magna, tkun kandidat ideali għal soluzzjoni mqassma. Dan il-metodu jista 'jnaqqas b'mod sinifikanti r-rekwiżiti tal-kejbil u jiffranka l-ispejjeż assoċjati mal-wajers ta' kejbils twal u l-islots u l-appoġġi tal-kejbil li jmorru ma 'dawn il-kejbils. Barra minn hekk, iċ-ċaqliq tas-sewwieq 'il barra mill-magna inaqqas id-daqs tal-kabinett meħtieġ biex jilqa' l-komponenti elettroniċi ta 'kontroll u appoġġ, għal darb'oħra jnaqqas l-ispejjeż u r-rekwiżiti tat-tkessiħ fi ħdan il-kabinett. Min-naħa l-oħra, magni li huma kompatti u għandhom inqas fusien mhux se jibbenefikaw minn tradizzjonali
approċċ ċentralizzat.
konklużjoni
Hemm ħafna affarijiet li għandhom jiġu kkunsidrati meta tagħżel sistema servo għal applikazzjoni, li ħafna minnhom ġew deskritti f'dan l-artikolu. Għażla oħra li taffettwa l-għażla tal-komponenti tikkontrolla s-sistema. It-tip ta 'kontroll huwa ġeneralment speċifikat fi stadju bikri fid-diskussjonijiet tad-disinn tal-magni u jiddependi fuq varjetà ta' fatturi, filwaqt li l-għażla tal-kontroll normalment tissakkar fl-għażla tal-istandards tal-komunikazzjoni fieldbus.