


It-teknoloġija tar-robot tal-welding hija l-applikazzjoni tat-teknoloġija tar-robot industrijali fil-qasam tal-iwweldjar. Jista 'jikkontrolla l-azzjoni tat-tarf tal-iwweldjar u l-proċess tal-iwweldjar fl-istess ħin skont il-programm stabbilit minn qabel, li jista' jiġi pprogrammat mill-ġdid f'okkażjonijiet differenti. L-għan tal-applikazzjoni tiegħu huwa li ttejjeb il-produttività tal-iwweldjar, ittejjeb l-istabbiltà tal-kwalità u tnaqqas l-ispiża.
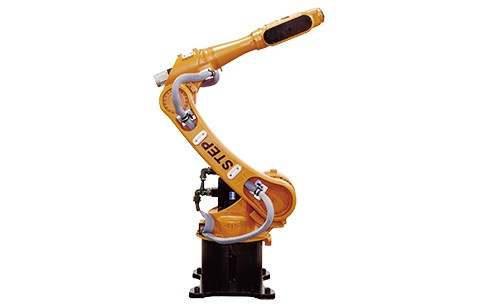
It-teknoloġija tar-robot tal-welding hija l-applikazzjoni tat-teknoloġija tar-robot industrijali fil-qasam tal-iwweldjar. Jista 'jikkontrolla l-azzjoni tat-tarf tal-iwweldjar u l-proċess tal-iwweldjar fl-istess ħin skont il-programm stabbilit minn qabel, li jista' jiġi pprogrammat mill-ġdid f'okkażjonijiet differenti. L-għan tal-applikazzjoni tiegħu huwa li ttejjeb il-produttività tal-iwweldjar, ittejjeb l-istabbiltà tal-kwalità u tnaqqas l-ispiża.
Robot tal-welding diversi tendenzi u tekniki
1, prezz tal-prestazzjoni tar-robot: il-prestazzjoni tar-robot tkompli titjieb (veloċità għolja, preċiżjoni għolja, affidabilità għolja, tħaddim u manutenzjoni faċli), u l-prezz ta 'magna waħda qed ikompli jonqos. Bl-iżvilupp mgħaġġel tat-teknoloġija mikroelettronika u l-applikazzjoni ta 'ċirkwit integrat fuq skala kbira, l-affidabilità tas-sistema tar-robot tjiebet ħafna.
2. Teknoloġija ta 'kontroll multi-aġent: Dan huwa qasam ġdid ta' riċerka robot fil-preżent. Dan id-dokument jistudja prinċipalment l-arkitettura tal-grupp b'ħafna aġent, mekkaniżmu ta 'komunikazzjoni u negozjar reċiproku, metodi ta' perċezzjoni u tagħlim, immudellar u ppjanar, kontroll tal-imġieba tal-grupp u l-bqija.
3. Teknoloġija tar-robot virtwali: Ir-rwol tat-teknoloġija tar-realtà virtwali fir-robots ġie żviluppat minn simulazzjoni u prova għall-kontroll tal-proċess, bħal li l-operatur tar-robot remot iħoss li jinsab fl-ambjent operattiv remot biex jimmanipula r-robot. Ibbażat fuq multi-sensor, multimedja, realtà virtwali u teknoloġija ta 'preżenza, teleoperazzjoni virtwali u interazzjoni bejn il-bniedem u l-kompjuter ta' robots huma realizzati.
Effiċjenza għolja, awtomazzjoni, flessibilità u intelliġenza huma x-xejriet ta 'żvilupp tal-integrazzjoni tas-sistema tar-robot tal-welding. Qed jesperjenzaw l-iżvilupp ta 'tagħlim b'robot wieħed riġenerattiv għal stazzjonijiet tax-xogħol robot flessibbli intelliġenti multi-sensing jew gruppi ta' xogħol b'ħafna robots jew saħansitra linji ta 'produzzjoni sħaħ tal-fabbrika. Fil-proċess tal-iwweldjar tar-robot, biex tiġi żgurata l-istabbiltà tal-proċess tal-iwweldjar u l-kwalità tal-iwweldjar, huwa meħtieġ li jiġi kkontrollat il-proċess. In-numru ta 'parametri mimsus mill-kontroll tal-proċess tal-iwweldjar tar-robot, il-kwantità fiżika u l-bqija.
Biex jitkejlu dawn il-parametri teħtieġ mhux biss numru kbir ta 'sensuri, iżda wkoll varjetà wiesgħa ta' sensuri. Mill-perspettiva tal-intenzjoni tal-applikazzjoni, is-sensuri jistgħu jinqasmu f'żewġ kategoriji: is-senser intern użat biex ikejjel l-istat tar-robot tal-iwweldjar innifsu u s-sensor estern installat fuq ir-robot għal xi operazzjoni (bħal traċċar attiv tal-weldjatura). Is-sensuri interni jinkludu: ażimut, sensur tal-vista, veloċità, sensor tal-veloċità angolari, sensur tal-aċċelerazzjoni, eċċ Sensuri esterni jinkludu: sensor viżwali, sensor tal-forza, sensor tal-mess, sensor ta 'prossimità, eċċ.
Sabiex tiġi żgurata l-kwalità tal-iwweldjar, is-sensor tat-traċċar tal-weldjatura u s-sensor tal-kontroll tal-penetrazzjoni huma wkoll sensuri esterni, fosthom it-tracker tal-weldjatura tar-robot tal-welding li niffukaw fuqhom.
Il-kompożizzjoni u l-prinċipju tax-xogħol tat-tracker tal-ħjata tal-welding
Weld tracker alias welding tracker, sistema ta 'traċċar ta' weldjatura, tagħmir ta 'traċċar ta' weldjatura, eċċ Il-funzjoni tiegħu hija li tiskopri u taġġusta awtomatikament il-pożizzjoni tal-pistola tal-welding fil-proċess tal-iwweldjar, sabiex ikun faċli li dejjem issegwi l-pożizzjoni tal-iwweldjar għall-iwweldjar, id-distanza bejn il-pistola tal-iwweldjar u l-biċċa tax-xogħol hija dejjem kostanti, sabiex tiġi żgurata l-kwalità tal-iwweldjar, ittejjeb l-effiċjenza tal-iwweldjar u tnaqqas l-intensità tax-xogħol. Jekk ma jkunx hemm tracker tal-weldjatura fl-iwweldjar, il-welder għandu josserva kontinwament il-pożizzjoni tal-pistola tal-iwweldjar, iċċekkja jekk il-pistola tal-iwweldjar tiddevjax mill-pożizzjoni tal-weldjatura, id-distanza bejn it-tnejn m'għandha l-ebda bidla, jekk tinstab li tiddevja mill-weldjatura jew il- id-distanza bejn il-pistola tal-iwweldjar u l-biċċa tax-xogħol tinbidel, allura l-welder jeħtieġ li jaġġusta manwalment il-pistola tal-iwweldjar lura, sabiex l-intensità tax-xogħol tal-welder tkun kbira ħafna, Speċjalment fil-każ ta 'temp sħun tas-sajf, u ma jistax jonfoħ fannijiet elettriċi, dawn ħarxa kundizzjonijiet iżidu l-intensità tax-xogħol tal-welder, minbarra l-ħtieġa għal sens qawwi ta 'responsabbiltà tal-welder, inkella se jkun hemm problemi ta' kwalità tal-welding.
Il-kompożizzjoni tat-tracker tal-ħjata tal-welding: It-tracker tal-ħjata tal-welding huwa magħmul prinċipalment minn tliet partijiet: mekkaniżmu ta 'aġġustament mekkaniku (slide), sensor ta' skoperta tal-pożizzjoni tal-welding u kontroll elettriku (kontrollur). Is-sensor jintuża biex jiskopri l-pożizzjoni tal-weldjatura f'ħin reali, u l-kontrollur jintuża biex jirċievi s-sinjal tas-senser, u mbagħad wara analiżi u pproċessar, l-iskateboard huwa misjuq biex jaġġusta l-pożizzjoni tal-pistola tal-welding. L-skateboard huwa l-attwatur mekkaniku li jirregola l-elettriku.
Il-prinċipju tax-xogħol tat-tracker tal-weldjatura: is-senser jiskopri jekk hemmx xi devjazzjoni fil-pożizzjoni tal-weldjatura, u mbagħad jibgħat is-sinjal tad-devjazzjoni lill-kontrollur, li jmexxi l-pjanċa tal-iwweldjar biex taġġusta l-pożizzjoni tal-pistola tal-welding wara l-analiżi u l-ipproċessar. Metaforikament, is-sensuri huma l-għajnejn ta 'welder, il-kontrolluri huma l-imħuħ ta' welder, u skateboards huma l-idejn ta 'welder.
Iwweldjar robot iwweldjar gun programmazzjoni
Sabiex robots iwweldjar biex tikseb effett tajjeb ta 'l-iwweldjar, minbarra faċilitajiet ta' ħardwer, bħal pistola ta 'wweldjar robot ta' appoġġ, apparat tat-tindif tal-pistoli u tagħmir ieħor, programmazzjoni tajba hija wkoll essenzjali, programmazzjoni tajba jeħtieġ li tagħti attenzjoni lill-passi li ġejjin.
1. Agħżel sekwenza ta 'wweldjar xierqa. Biex titnaqqas id-deformazzjoni tal-iwweldjar, it-tul tal-mogħdija tal-pistola tal-welding biex tistabbilixxi s-sekwenza tal-iwweldjar.
2. It-tranżizzjoni tal-ispazju tal-gun tal-welding teħtieġ trajettorja li tiċċaqlaq qasira, bla xkiel u sigura.
3. Ottimizza l-parametri tal-iwweldjar. Sabiex jinkisbu l-aħjar parametri tal-iwweldjar, saru kampjuni tax-xogħol għall-esperiment tal-iwweldjar u l-evalwazzjoni tal-proċess.
4. Pożizzjoni raġonevoli tal-pożizzjonatur, attitudni tal-pistola tal-iwweldjar, pistola tal-iwweldjar relattiva għall-pożizzjoni konġunta. Wara li l-biċċa tax-xogħol tkun imwaħħla fuq il-magna tal-allinjament, jekk il-weldjatura mhix il-pożizzjoni ideali u l-Angolu, huwa meħtieġ li taġġusta kontinwament il-magna tal-allinjament meta tipprogramma, sabiex il-ħjata tal-iwweldjar tal-iwweldjar skont is-sekwenza tal-iwweldjar tilħaq il-pożizzjoni orizzontali , fl-istess ħin biex taġġusta kontinwament il-pożizzjoni tal-assi tar-robot, determinazzjoni raġonevoli tal-pożizzjoni tal-ġonta relattiva tal-pistola tal-welding, Angolu u tul tal-wajer tal-iwweldjar. Wara li tiġi ddeterminata l-pożizzjoni tal-biċċa tax-xogħol, il-pożizzjoni tat-torċ tal-iwweldjar relattiva għall-ġonta tista 'tiġi osservata mill-għajnejn tal-programmatur, li hija diffiċli. Dan jeħtieġ li l-programmaturi jkunu tajbin biex jiġbru fil-qosor u jakkumulaw l-esperjenza.
5. Daħħal il-programm tat-tindif tal-pistola fil-ħin. Wara li tikteb ċertu tul ta 'programm tal-iwweldjar, għandu jiddaħħal fil-programm tat-tindif tal-gun tal-ħin. Jista 'jipprevjeni t-tixrid tal-iwweldjar milli jimblokka l-fjamma tal-iwweldjar u ż-żennuna konduttiva, jiżgura t-tindif tal-pistola tal-iwweldjar, u jtejjeb il-ħajja tas-servizz tal-fjamma.
6. L-ipprogrammar ġeneralment ma jistax ikun fis-seħħ f'pass wieħed, biex tivverifika u timmodifika kontinwament fil-proċess tal-iwweldjar tar-robot, taġġusta l-parametri tal-iwweldjar u l-attitudni tal-pistola tal-iwweldjar, se tifforma programm tajjeb.
Bl-iżvilupp tat-teknoloġija, in-nies għandhom rekwiżiti ogħla u ogħla għall-kwalità tal-iwweldjar. Il-produzzjoni awtomatizzata teħtieġ tnaqqas il-ħaddiema, ittejjeb il-konsistenza tal-prodott, ittejjeb il-kwalità tal-prodott, aktar adattata għal produzzjoni fuq skala kbira, tnaqqas l-ispejjeż tal-produzzjoni, ittejjeb l-effiċjenza tal-produzzjoni. Naturalment, il-vantaġġi tar-robots tal-iwweldjar imorru lil hinn minn hekk. Bl-iżvilupp kontinwu tat-teknoloġija tal-awtomazzjoni tal-iwweldjar, robot tal-iwweldjar minflok tħaddim manwali se jkun aktar u aktar ovvju, li hija wkoll ix-xejra ta 'żvilupp futur. L-użu ta 'robots tal-iwweldjar biex jitlesta x-xogħol tal-iwweldjar, jista' jtejjeb ħafna l-kwalità tal-prodotti u l-immaġni korporattiva, inaqqas l-ispejjeż tax-xogħol sa ċertu punt, għall-intrapriżi, l-għażla ta 'robots tal-iwweldjar biex jissostitwixxu l-manwal, hija bla dubju l-għażla t-tajba!